De quoi parle cette page
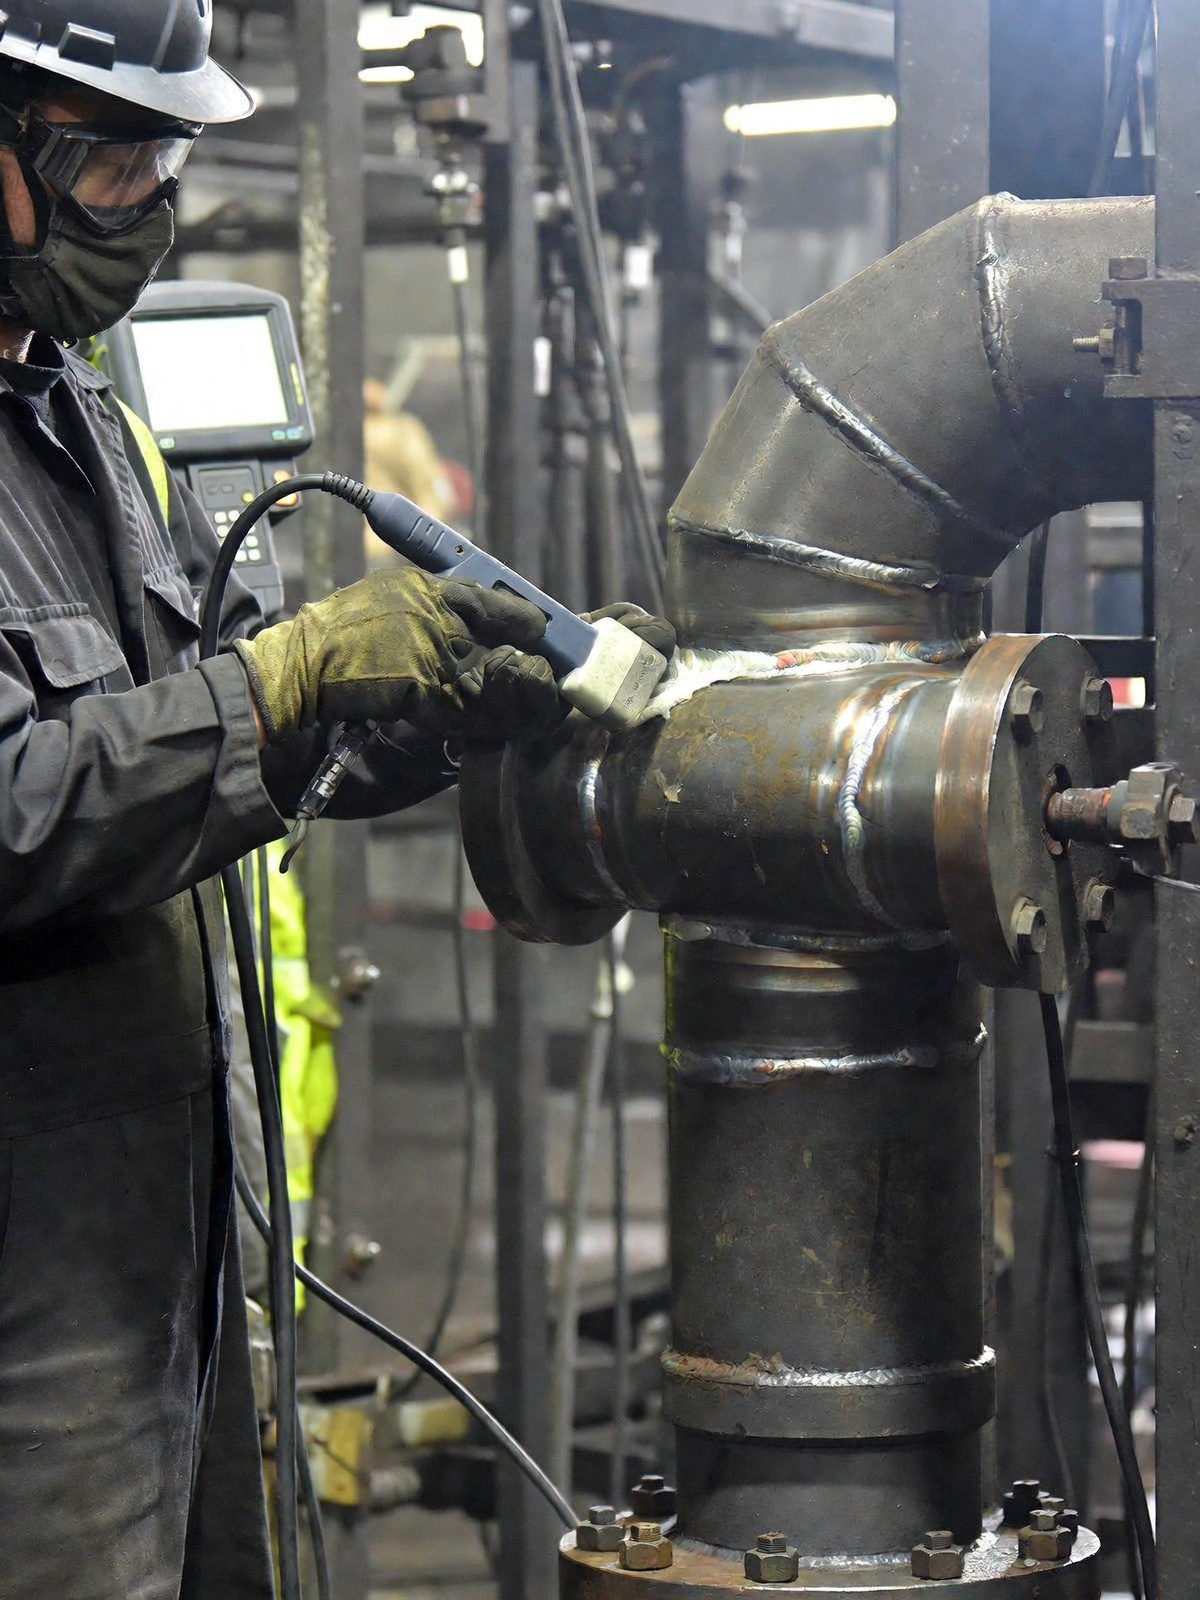
L’inspection manuelle d’un cordon dépend encore du geste. Sur les longues soudures, piquages et joints courbes, l’orientation et le couplage dérivent. La qualité varie d’une équipe à l’autre. Le rapport est souvent déconnecté de la position réelle de la sonde.
ROBINSPECT est un intégrateur CND robotisé : on ne vend pas un robot. On conçoit l’ingénierie d’inspection — géométrie 3D, trajectoire sur le cordon, sonde à la normale de la surface, couplage, acquisition UT synchronisée (PAUT et TFM en PoC).
Le processus
- Scanner la pièce. Environ 30 secondes de scan 3D sur la pièce filmée ; sur une pièce de production, comptez quelques minutes.
- Générer le chemin outil sur le cordon, en quelques secondes.
- Préparer la cellule une fois — ensuite la trajectoire se rejoue.
- Acquérir l’UT le long de cette trajectoire (PAUT ou TFM en PoC). L’acquisition UT contact dure moins d’une minute sur l’éprouvette filmée — pas le PAUT/TFM, pas une longue pièce.
Une fois la cellule programmée : environ 30 minutes pour le cycle complet en UT au contact, mesurées sur la pièce filmée uniquement. Ce n’est pas un délai garanti, ni une valeur pour le PAUT ou le TFM. Un inspecteur niveau 2 signe toujours l’acquisition et l’interprétation.
Indépendant des marques, exprès
La valeur est le processus, pas une chaîne verrouillée. Multi-robots, multi-capteurs. Si vous avez déjà un appareil PAUT ou un bras 6 axes, on intègre autour.