Une plateforme d’inspection
robotisée modulaire.
Intégrateur, pas OEM robot. On branche planification de trajectoire, ultrason avancé et couche data dans une cellule — sans verrouiller une marque.
Trop manuel.
Trop variable.
Trop dur à scaler.
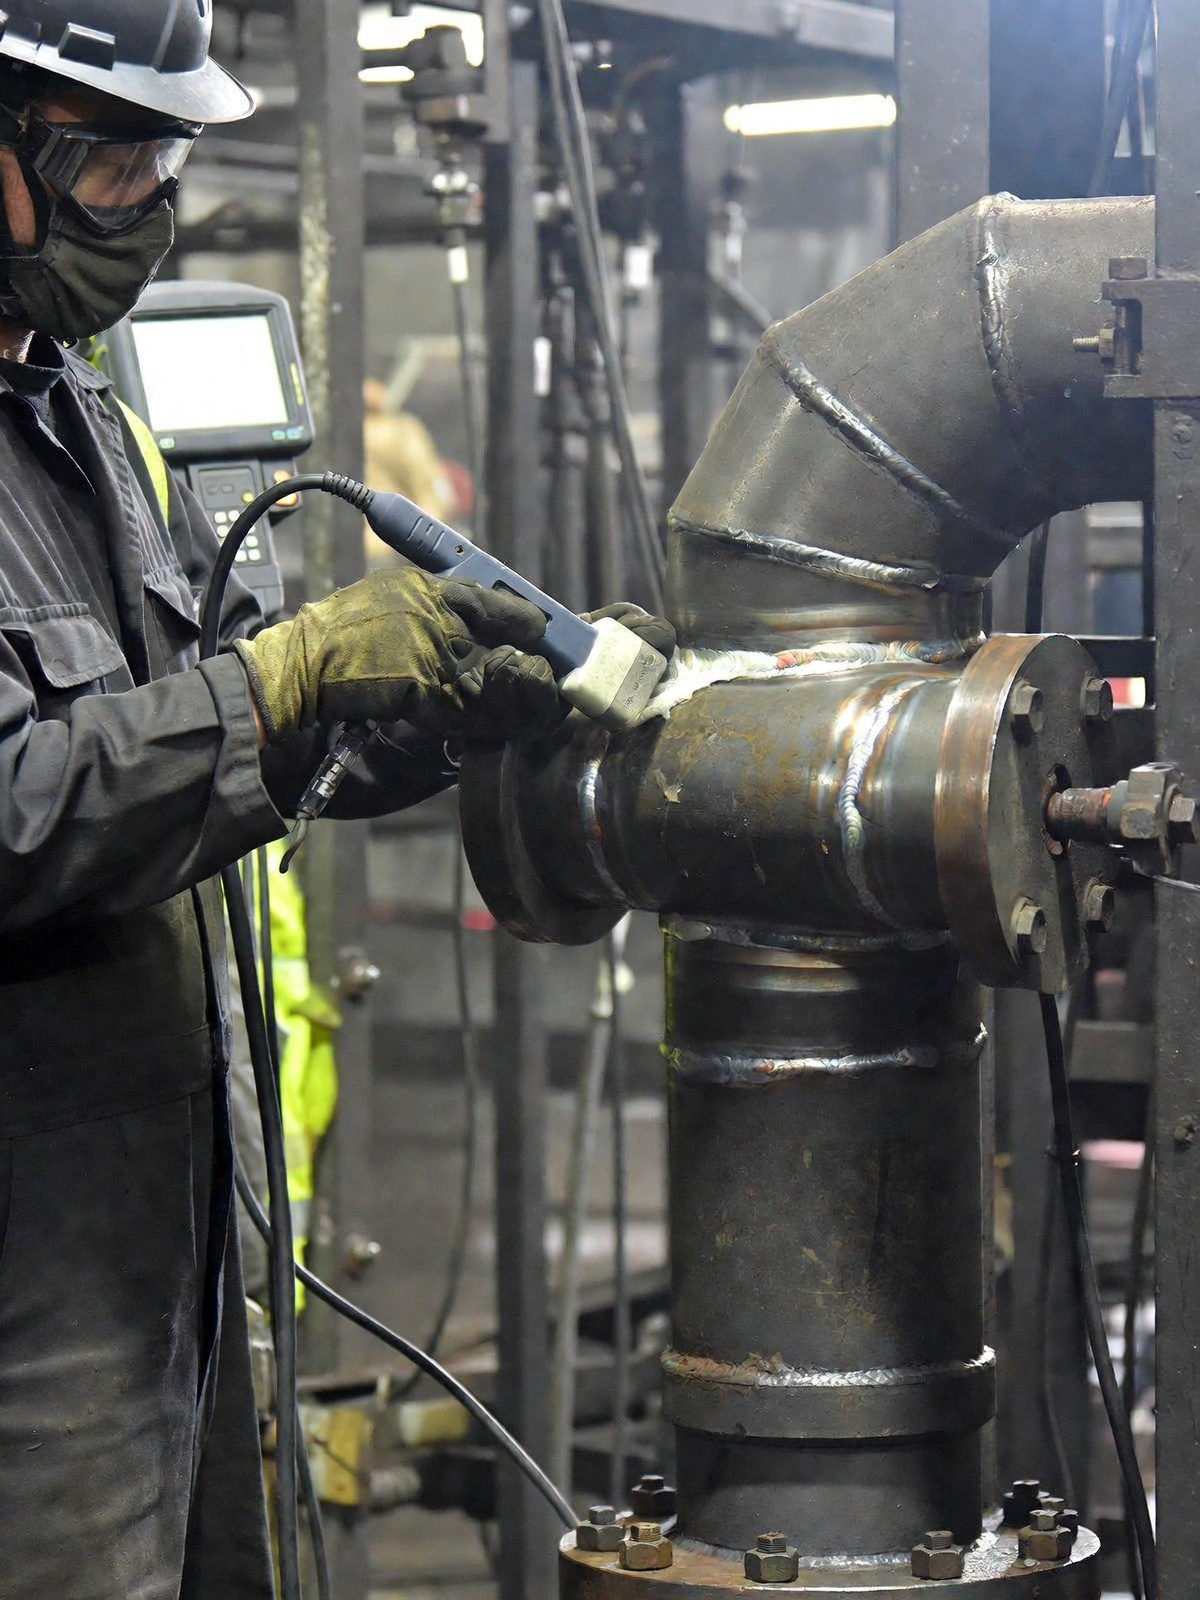
Pourquoi l’automatisation CND est critique sur géométries complexes : l’industrie dépend encore du geste de l’opérateur.
Forte dépendance opérateur
La qualité d’inspection varie encore nettement d’un opérateur à l’autre. Sur géométrie complexe, tenir l’orientation sonde et le couplage de façon répétable est très difficile.
Coût, temps et passage à l’échelle
Cycles longs, arrêts de production, et pénurie croissante d’experts Niveau 2/3 : des goulets pour les actifs critiques.
Traçabilité et charge d’audit
La documentation manuelle est lente, source d’erreurs, et souvent déconnectée des données d’inspection et de la trajectoire robot.
Sécurité et accès
Beaucoup d’inspections à haute valeur se font en zone confinée, radiologique ou dangereuse, avec un coût HSE élevé à l’exécution manuelle.
Une plateforme d’inspection robotisée modulaire et vendor-agnostic
Nous intégrons le meilleur hardware dans des workflows d’inspection cohérents — sans verrouiller une marque de robot ou de capteur. Intégrateur, pas OEM robot. Chaîne : scan → planification → programme robot + acquisition UT.
Planification de chemin
TrajTool planifie le chemin de la sonde ultrasonore à partir de la géométrie de la pièce : où l’outil doit circuler sur la surface, avec une orientation stable. Il ne pilote pas le bras robot — le programme robot s’exécute dans le contrôleur. Lier l’acquisition ultrasonore au mouvement est une couche distincte dans la cellule. Planification du chemin, exécution robot et sync UT sont trois métiers ; TrajTool porte le premier.
Intégration CND avancée
UT, PAUT, TFM avec couplage stable. Lier l’acquisition ultrasonore au mouvement est une couche sync distincte dans la cellule — séparée de la planification. Agnostique hardware par conception.
Couche logiciel & data
Direction · pas live · Exploration
Workflows d’inspection numériques, sync robot–CND, reporting et traçabilité de la géométrie au rapport — explorés avec des partenaires. Pas une couche produit live aujourd’hui. Chemin live : TrajTool + cellule UT contact filmée.