Le problème de géométrie
Les pièces aéro sont rarement planes. L’UT manuel sur un panneau courbe est lent, fatigant, mal documenté. Une grille qui ne suit pas la surface décolle la sonde quand le rayon change.
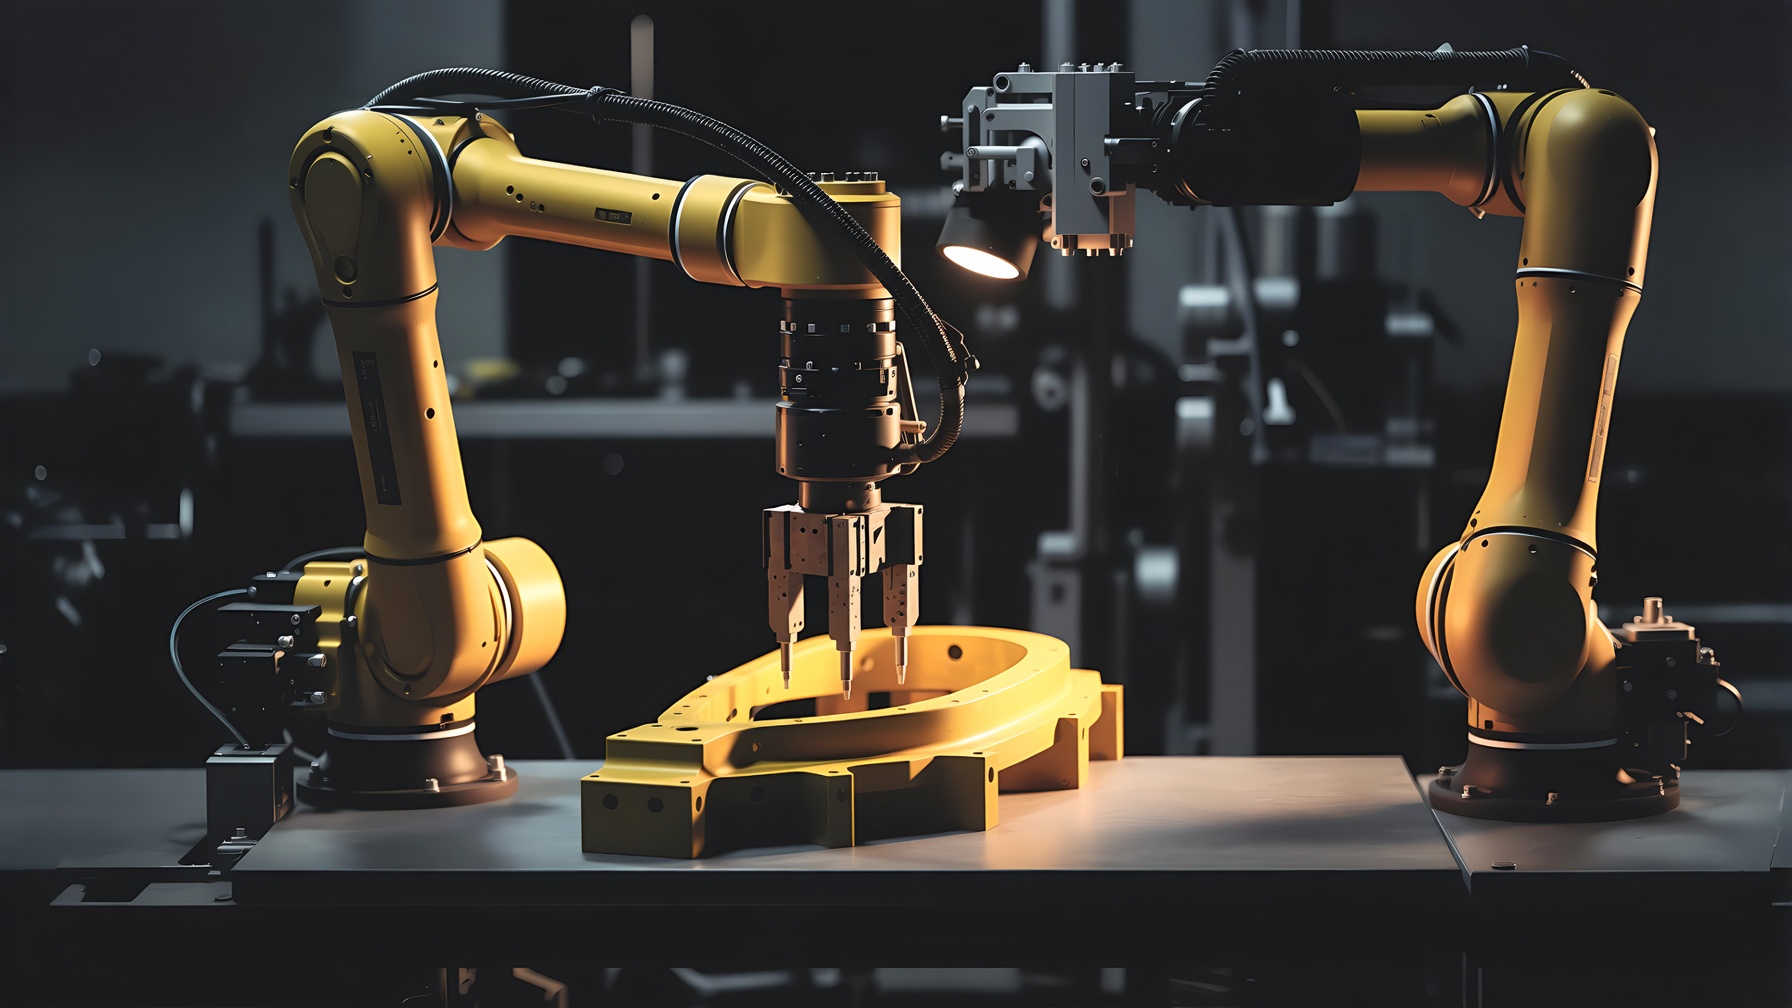
ROBINSPECT construit des trajectoires à suivi de surface : scan 3D, maillage, trajectoire avec la sonde à la normale de la surface, puis ultrasons synchronisés avec le robot : UT au contact, PAUT et TFM à valider en PoC. Le geste d’un niveau 2, sans la variabilité.
Ce qu’on intègre
- Mouvement 6 axes, toutes marques de bras.
- Chaîne ultrasonore au choix, celle que vous avez déjà ou celle qu’on intègre avec vous : UT, PAUT, TFM.
- Données liées à la position robot : le rapport suit la trajectoire, ce n’est pas une pile de captures.
On est intégrateur et bureau d’ingénierie d’inspection, pas un OEM robot. La cellule est pensée autour de la pièce, de l’accès, des montages et du HSE atelier.
Une fois la cellule programmée : environ 30 minutes pour le cycle complet en UT au contact, mesurées sur la pièce filmée uniquement. Ce n’est pas un délai garanti, ni une valeur pour le PAUT ou le TFM. Un inspecteur niveau 2 signe toujours l’acquisition et l’interprétation.